Nhanh chóng tìm thấy sản phẩm bạn cần.
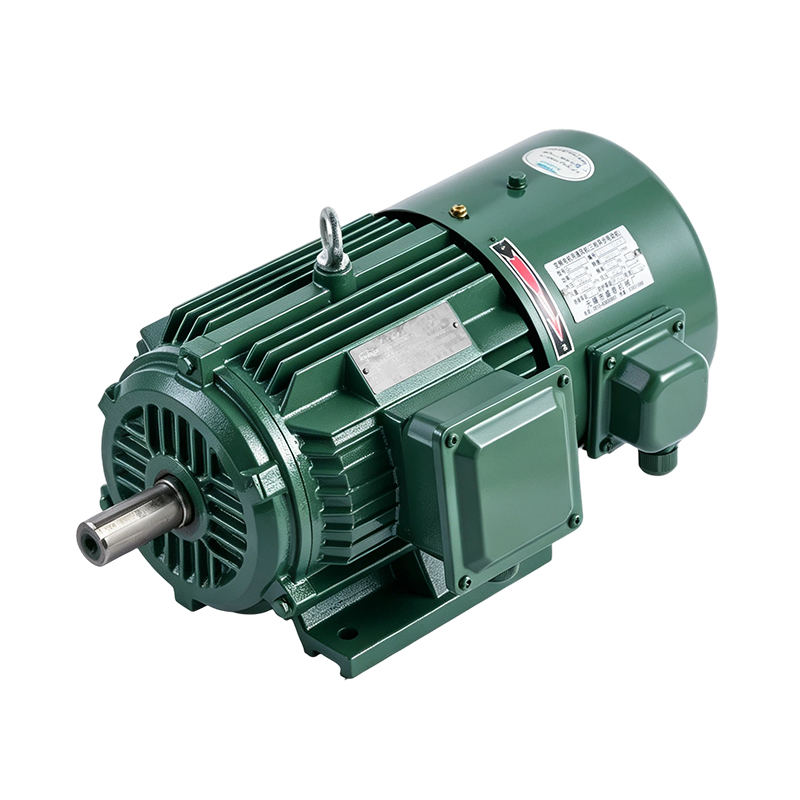
A động cơ không đồng bộ ba pha là một máy điện xoay chiều biến năng lượng điện ba pha thành năng lượng cơ quay thông qua cảm ứng điện từ thay vì kết nối điện trực tiếp với rôto. Một từ trường quay được tạo ra trong cuộn dây stato và từ trường này tạo ra dòng điện trong các thanh rôto, từ đó tạo ra mô-men xoắn. Tốc độ rôto luôn bám theo tốc độ của từ trường quay một khoảng nhỏ gọi là độ trượt, đó chính xác là lý do tại sao chiếc máy này còn được gọi là máy động cơ cảm ứng ba pha .
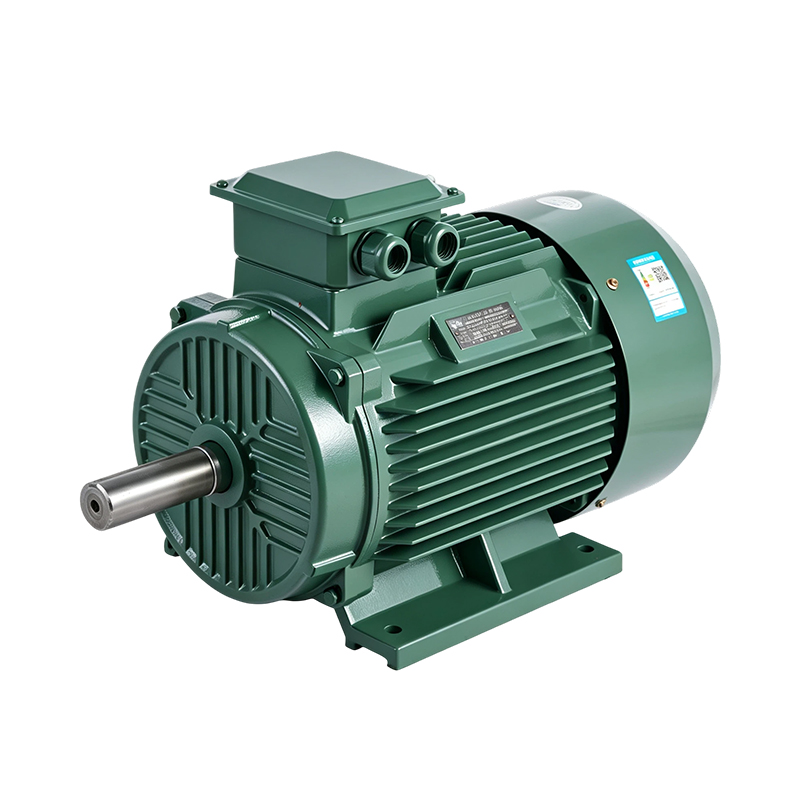
Bởi vì nó không cần chổi than, không cần kích thích rôto bên ngoài và không cần tụ điện để khởi động nên động cơ không đồng bộ ba pha đã trở thành tiêu chuẩn động cơ điện ba pha cho các nhà máy, nhà xưởng và nhà máy tiện ích. Các dòng sản phẩm điển hình trải dài từ các đơn vị phân đoạn nhỏ khoảng 0,09 kW cho đến kích thước khung lớn khoảng 375 kW, với các tùy chọn cuộn dây 2, 4, 6 và 8 cực bao gồm mọi thứ từ quạt tải nhẹ tốc độ cao đến băng tải tải nặng tốc độ thấp. Vỏ thường được chế tạo từ gang có độ bền cao hoặc hợp kim nhôm nhẹ, kết hợp với lớp cách nhiệt Loại F và xếp hạng bảo vệ IP55 khi tiếp xúc với bụi và nước nhẹ.
Tóm lại, khi ai đó tìm kiếm một Động cơ cảm ứng 3 pha hoặc một động cơ điện xoay chiều ba pha , họ hầu như luôn mô tả cùng một họ máy móc này. Các phần còn lại bên dưới sẽ hướng dẫn cách thức hoạt động, cấu tạo của nó, cách đọc bảng dữ liệu và cách định cỡ chính xác cho một công việc nhất định.
Ba nhóm cuộn dây riêng biệt được đặt cách nhau 120 độ điện bên trong stato. Khi dòng điện ba pha lần lượt chạy qua chúng, từ trường tổng hợp không cố định ở một điểm - nó quay xung quanh bên trong lỗ khoan stato với tốc độ được gọi là tốc độ đồng bộ. Tốc độ đồng bộ chỉ phụ thuộc vào tần số nguồn và số cực quấn vào stato, theo mối quan hệ Ns = 120 x f / P, trong đó f là tần số tính bằng hertz và P là số cực.
Các thanh rôto nằm bên trong trường quay này nhưng không được kết nối vật lý với nguồn điện. Khi từ trường quét qua rôto, nó tạo ra một điện áp và dòng điện trong các thanh rôto và dòng điện cảm ứng đó tạo ra từ trường riêng của nó. Sự tương tác giữa trường stato và trường rôto cảm ứng tạo ra mô-men xoắn kéo rôto xung quanh, nhưng rôto không bao giờ có thể bắt kịp từ trường - nếu có thì ngay từ đầu sẽ không có chuyển động tương đối nào để tạo ra dòng điện. Khoảng cách tốc độ này, thường là một tỷ lệ phần trăm nhỏ của tốc độ đồng bộ khi tải bình thường, là độ trượt xác định máy không đồng bộ (cảm ứng).
Không giống như thiết kế một pha, động cơ không đồng bộ ba pha tạo ra từ trường quay thực sự kể từ thời điểm cấp nguồn, do đó, nó vốn có khả năng tự khởi động và không phụ thuộc vào tụ điện khởi động hoặc cuộn dây phụ. Đây là một lý do khiến động cơ cảm ứng ba pha thường được ưa thích khi kích thước tải hoặc chu kỳ làm việc tăng vượt quá mức mà một động cơ một pha nhỏ có thể xử lý một cách thoải mái.
Mỗi động cơ không đồng bộ ba pha được chế tạo từ một bộ phận nhỏ lặp lại trên các kích thước khung, từ bộ phận vỏ nhôm nhỏ gọn đến động cơ ba pha công nghiệp bằng gang lớn. Hình minh họa bên dưới gắn nhãn các phần chính được tham chiếu trong phần mô tả tiếp theo.
Bố trí cấu trúc đơn giản hóa của khung động cơ không đồng bộ ba pha điển hình
Stator là một tập hợp các tấm thép silicon mỏng được ép vào khung hợp kim gang hoặc nhôm, với các cuộn dây quấn bằng đồng được lắp vào các rãnh xung quanh lỗ khoan bên trong. Lớp cán mỏng hạn chế tổn thất dòng điện xoáy, trong khi chính khung mang lại cho động cơ độ bền cơ học và bề mặt lắp đặt của nó.
Hầu hết các đơn vị công nghiệp đều sử dụng rôto lồng sóc, trong đó các thanh nhôm hoặc đồng được đúc thành lõi rôto nhiều lớp và được nối ngắn mạch ở cả hai đầu bằng các vòng cuối. Thiết kế này không có cuộn dây để cách điện và không có vòng trượt để bảo trì, đó là lý do chính khiến động cơ cảm ứng ba pha được coi là đơn giản để tiếp tục chạy trong thời gian dài.
Một quạt bên ngoài gắn ở đầu không dẫn động sẽ hút không khí qua các cánh tản nhiệt có gân trên bề mặt khung, giữ nhiệt độ cuộn dây trong giới hạn cách điện Loại F. Các tấm chắn cuối giữ các vòng bi tại chỗ và giữ rôto ở chính giữa bên trong lỗ stato, trong khi hộp đầu cuối cung cấp một điểm kết nối kín cho các cáp cấp nguồn đến.
Số cực là một trong những lựa chọn đầu tiên cần thực hiện khi so sánh động cơ điện ba pha cho một ứng dụng nhất định, vì nó cố định tốc độ chạy cơ bản trước khi thêm bất kỳ hộp số hoặc bộ truyền động nào. Ở nguồn cung cấp 50 Hz, tốc độ đồng bộ cho số cực chung được hiển thị bên dưới.
Tốc độ đồng bộ theo số cực ở tần số cung cấp 50 hertz
| Đếm cực | Tốc độ đồng bộ | Nhiệm vụ điển hình |
|---|---|---|
| 2 cực | 3000 vòng/phút | Máy bơm, quạt tốc độ cao, máy nén |
| 4 cực | 1500 vòng/phút | Máy công cụ tổng hợp, băng tải |
| 6 cực | 1000 vòng/phút | Quạt lớn hơn, máy trộn, ổ đĩa tốc độ thấp |
| 8 cực | 750 vòng/phút | Truyền tải nặng, tốc độ thấp |
Nhãn cấp hiệu suất mô tả lượng điện đầu vào mà động cơ mất đi dưới dạng nhiệt thay vì chuyển thành công suất trục. Thang đặt tên chạy từ IE1 đến IE4, với mỗi bước thể hiện mức giảm tổn thất hơn nữa thông qua thép cán tốt hơn, dây dẫn đồng dày hơn và khe hở không khí chặt chẽ hơn. Một Động cơ ba pha IE3 nằm trong dải cao cấp của thang đo này, trong khi Động cơ ba pha IE4 cao hơn một bậc so với nó, nhằm vào các ứng dụng hoạt động liên tục trong đó số giờ chạy đủ cao để tổn thất thấp hơn sẽ đồng nghĩa với việc giảm đáng kể năng lượng lãng phí trong suốt vòng đời của máy.
So sánh minh họa về tiến triển hiệu quả tương đối giữa các lớp; số liệu thực tế thay đổi tùy theo công suất đầu ra và số cực
Trong thực tế, lớp cần thiết phụ thuộc vào kiểu chạy. Một động cơ chỉ hoạt động vài giờ một tuần thường không biện minh cho việc theo đuổi loại cao cấp nhất hiện có, trong khi một động cơ chạy liên tục trong dòng quạt, máy bơm hoặc máy nén là ứng cử viên sáng giá cho dải IE3 hoặc IE4 vì số giờ tích lũy sẽ khuếch đại thậm chí một tỷ lệ phần trăm chênh lệch nhỏ về tổn thất.
Hiệu suất và hệ số công suất của động cơ cảm ứng ba pha không phải là số cố định; chúng di chuyển tùy theo mức độ tải của động cơ so với công suất định mức của nó. Hình dạng chung của mối quan hệ này nhất quán trong toàn bộ dòng sản phẩm, mặc dù số liệu chính xác thay đổi theo kích thước khung hình.
Hình dạng đường cong hiệu suất điển hình so với phần trăm tải của công suất định mức
Hiệu suất thường tăng nhanh khi tải tăng từ mức tải nhẹ từng phần, đạt đến mức cực đại rộng khoảng từ 75 đến 100% công suất định mức, sau đó giảm nhẹ trở lại khi quá tải. Đây là lý do tại sao việc định cỡ động cơ để chạy gần điểm định mức, thay vì ở mức quá thấp, có xu hướng mang lại hiệu suất và hệ số công suất ổn định hơn trong một ca.
Chất liệu khung ảnh hưởng đến trọng lượng, khả năng tản nhiệt và độ cứng khi lắp đặt. Cả vỏ bằng gang và hợp kim nhôm vẫn phổ biến trên thị trường động cơ ba pha công nghiệp và sự lựa chọn đúng đắn thường phụ thuộc vào sự cân bằng giữa trọng lượng và khối lượng nhiệt mà việc lắp đặt nhất định yêu cầu.
| Thuộc tính | Vỏ gang | Nhà ở hợp kim nhôm |
|---|---|---|
| Trọng lượng tương đối | Nặng hơn | Bật lửa |
| tản nhiệt | Khối lượng nhiệt cao | Làm mát bề mặt nhanh hơn |
| Phạm vi khung điển hình | Kích thước khung hình từ trung bình đến lớn | Kích thước khung hình từ nhỏ đến trung bình |
| Cài đặt chung | Nhiệm vụ công nghiệp nặng liên tục | Mục đích chung và thiết bị di động |
Bất kể vật liệu vỏ là gì, bản thân hệ thống cuộn dây thường được chế tạo theo cách điện Loại F, mang lại khả năng chống tăng nhiệt độ khi khởi động và quá tải ngắn hạn, đồng thời xếp hạng IP55 giúp ngăn bụi và tia nước hướng ra khỏi cuộn dây bên trong trong xưởng và các khu vực liền kề ngoài trời.
Nhiều người mua đang nghiên cứu động cơ không đồng bộ ba pha thực tế đang so sánh nó với động cơ thay thế một pha cho ứng dụng gần đây. Sự so sánh radar dưới đây cho thấy sáu thuộc tính thực tế cạnh nhau.
Vùng màu xanh biểu thị động cơ không đồng bộ ba pha, vùng màu cam biểu thị động cơ một pha tương đương, trên thang đo tương đối minh họa
Bởi vì nó bắt đầu bằng từ trường quay chính hãng, động cơ không đồng bộ ba pha có xu hướng cung cấp mô-men xoắn khởi động mạnh hơn trên một đơn vị kích thước khung, cùng với hiệu suất chạy ổn định hơn ở tải định mức. Động cơ một pha vẫn có thể phù hợp hợp lý cho các công cụ nhà xưởng nhỏ hoặc dân dụng nhẹ, nơi không có nguồn điện ba pha, nhưng khi nhu cầu tải, chu kỳ làm việc hoặc mô-men xoắn tăng lên, động cơ xoay chiều ba pha nói chung là con đường thiết thực hơn cho dịch vụ công nghiệp liên tục.
Sự kết hợp giữa dải công suất rộng, nhiều tùy chọn cực và kết cấu chắc chắn là lý do tại sao động cơ cảm ứng ba pha xuất hiện trên nhiều loại thiết bị như vậy.
Trong các máy móc sản xuất, năng lượng, khai thác mỏ, xây dựng, dệt may, in ấn và cảng, yêu cầu cơ bản phần lớn giống nhau: một động cơ ba pha công nghiệp đáng tin cậy có thể chạy trong thời gian dài với nhu cầu bảo trì có thể dự đoán được thay vì thường xuyên dừng đột xuất.
Một số ứng dụng cần nhiều tốc độ cố định từ một khung hình. Cuộn dây tốc độ nhiều cấp cho phép động cơ được kết nối lại giữa hai hoặc nhiều cực, tạo ra một cách chuyển tốc độ đơn giản nhưng đáng tin cậy mà không cần bộ điều khiển tần số thay đổi riêng biệt.
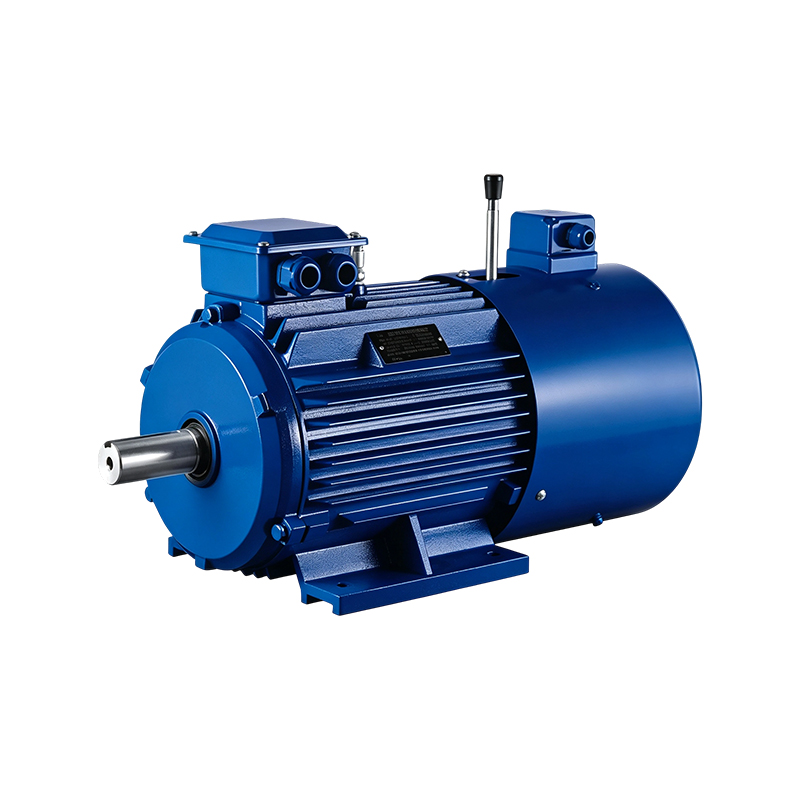
Khi tải phải dừng và giữ vị trí một cách nhanh chóng, chẳng hạn như trên tời hoặc bàn định mức, phanh điện từ tích hợp sẽ kẹp trục ngay khi mất điện, rút ngắn thời gian chạy đà và cải thiện độ chính xác của việc định vị.
Việc ghép nối động cơ không đồng bộ ba pha với bộ truyền động biến tần cho phép điều chỉnh tốc độ trơn tru trên phạm vi rộng, điều này thường thấy ở quạt, máy bơm và băng tải nơi lưu lượng hoặc thông lượng cần theo dõi nhu cầu thay đổi của quy trình thay vì chạy ở một tốc độ cố định duy nhất.
Đối với việc lắp đặt khai thác than, hóa dầu và các khu vực nguy hiểm khác, vỏ chống cháy nổ chứa bất kỳ hồ quang hoặc tia lửa điện bên trong nào nên nó không thể đốt cháy khí hoặc bụi dễ cháy xung quanh, cho phép động cơ điện ba pha hoạt động an toàn ở những khu vực mà vỏ bọc mở tiêu chuẩn sẽ không thích hợp.
Làm việc theo thứ tự sau thường thu hẹp phạm vi một cách nhanh chóng, cho dù mục tiêu là một bộ phận nhỏ có vỏ bằng nhôm hay một động cơ ba pha công nghiệp bằng gang lớn.
Công thức khởi đầu đơn giản cho nguồn điện ba pha là P (kW) = (căn ba x V x I x hệ số công suất x hiệu suất) / 1000, sử dụng điện áp đường dây V và dòng điện đường dây I. Đối với một tải cơ học đã biết, công suất trục tính bằng kW cũng có thể được ước tính từ mô-men xoắn và tốc độ là P = (Mô-men xoắn tính bằng Nm x Tốc độ tính bằng vòng/phút) / 9550, sau đó làm tròn lên xếp hạng khung tiêu chuẩn tiếp theo với biên độ bắt đầu hợp lý.
Mã lực và kilowatt mô tả cùng một đầu ra sử dụng các đơn vị khác nhau, liên quan đến khoảng 1 mã lực = 0,746 kW. Thay vì chọn riêng một con số mã lực, nó giúp tính toán lùi so với dữ liệu của nhà sản xuất thiết bị được dẫn động hoặc dòng điện chạy đo được, vì động cơ có kích thước nhỏ hơn sẽ chạy nóng khi tải bình thường trong khi động cơ quá lớn mang trọng lượng không cần thiết và hệ số công suất vận hành thấp hơn khi tải một phần.
Động cơ cảm ứng ba pha có cơ chế đơn giản nhưng một thói quen ngắn vẫn có tác dụng lâu dài trong việc duy trì số giờ chạy có thể dự đoán được.
Việc tuân theo một lịch trình đơn giản như thế này có xu hướng kéo dài tuổi thọ sử dụng thực tế của động cơ xoay chiều ba pha nhiều hơn đáng kể so với việc chỉ phản ứng sau khi xuất hiện lỗi.
Q1. Động cơ không đồng bộ ba pha là gìNó là một động cơ xoay chiều sử dụng từ trường quay trong stato để tạo ra dòng điện trong rôto, tạo ra mô-men xoắn mà không có bất kỳ kết nối điện trực tiếp nào với chính rôto. | Q2. Động cơ cảm ứng ba pha hoạt động như thế nàoDòng điện ba pha trong cuộn dây stato tạo ra từ trường quay; trường này tạo ra dòng điện trong các thanh rôto và sự tương tác giữa hai trường sẽ làm quay trục. |
Q3. Sự khác biệt giữa động cơ không đồng bộ và động cơ cảm ứngHọ mô tả cùng một máy. Không đồng bộ đề cập đến tốc độ rôto chậm hơn tốc độ trường, trong khi cảm ứng đề cập đến cách dòng điện đến rôto, thông qua cảm ứng thay vì kết nối trực tiếp. | Q4. Ưu điểm của động cơ cảm ứng ba pha là gìCấu trúc lồng sóc đơn giản, tự khởi động mà không cần tụ điện, tốc độ chạy ổn định dưới các tải khác nhau và dải công suất khả dụng rộng từ kilowatt nhỏ đến hàng trăm kilowatt. |
Q5. Động cơ ba pha dùng để làm gìQuạt, máy bơm, máy nén, băng tải, máy công cụ và thiết bị công nghiệp nói chung trong các cơ sở sản xuất, năng lượng, khai thác mỏ, dệt may và xử lý cảng. | Q6. Làm thế nào để chọn một động cơ cảm ứng ba phaBắt đầu từ loại tải được dẫn động và tốc độ yêu cầu, kích thước công suất trục với giới hạn ban đầu, sau đó khớp số cực, mức vỏ và mức bảo vệ với môi trường lắp đặt. |
Q7. Làm cách nào để tính toán kích thước động cơ tôi cầnƯớc tính công suất trục từ mô-men xoắn tải và tốc độ bằng cách sử dụng P bằng mô-men xoắn nhân tốc độ chia cho 9550, sau đó làm tròn đến định mức khung tiêu chuẩn gần nhất với biên độ hợp lý. | Q8. Làm thế nào để chọn mã lực động cơLàm việc dựa trên yêu cầu công suất thực tế của thiết bị được điều khiển thay vì đoán, chuyển đổi giữa mã lực và kilowatt sử dụng khoảng 1 mã lực tương đương 0,746 kW. |
Q9. Động cơ của tôi nên có bao nhiêu cựcChọn số cực có tốc độ đồng bộ gần nhất với tốc độ đầu ra mong muốn, vì điều này thường làm giảm kích thước của bất kỳ hộp số hoặc bộ giảm ròng rọc bổ sung nào cần thiết. | Q10. Động cơ ba pha cần bảo trì gìSự chú ý thường xuyên đến luồng không khí làm mát, bôi trơn ổ trục, mức độ rung và các kết nối hộp đầu cuối bao gồm hầu hết những yếu tố giúp thiết bị hoạt động đáng tin cậy theo thời gian. |